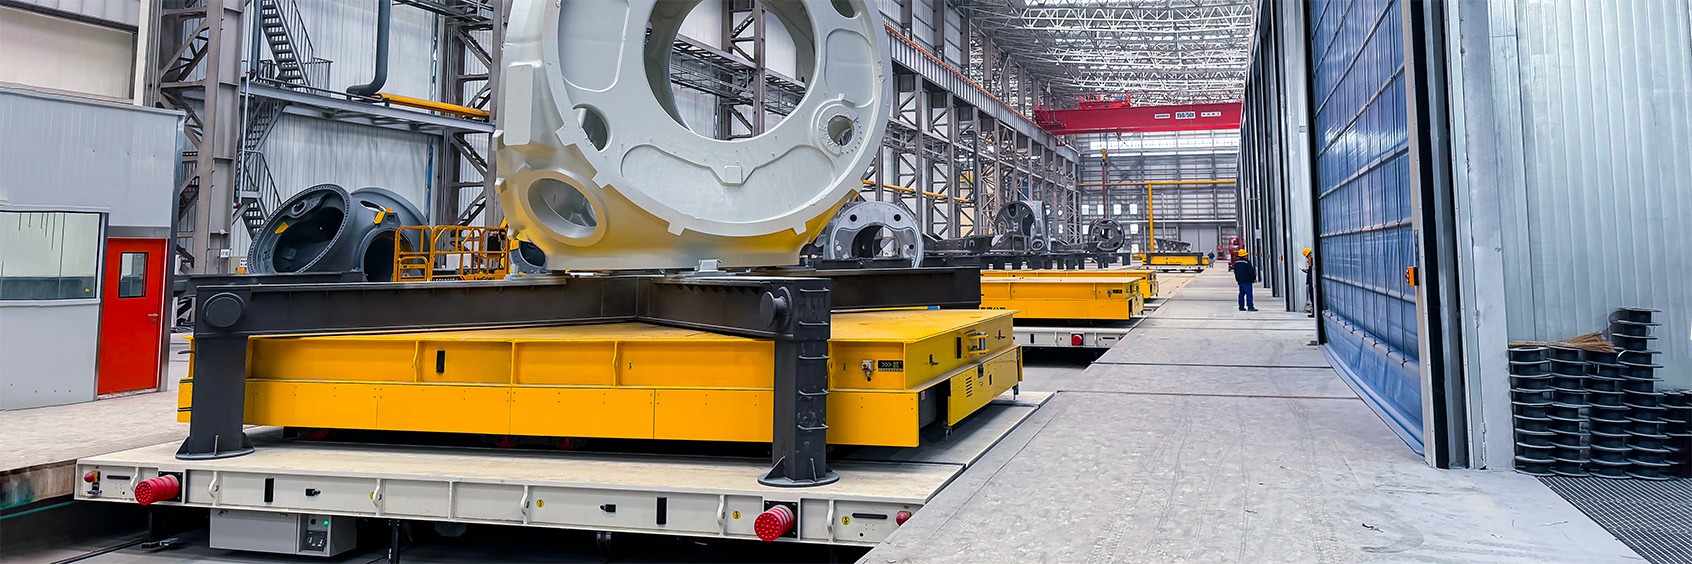
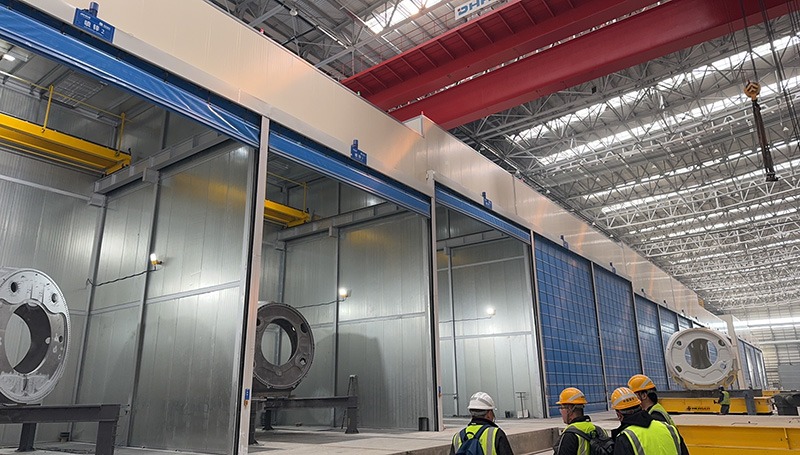
Перемещение ступицы ветроустановки между производственными участками сложно организовать одним прямолинейным транспортным средством. Деталь весит около 130 тонн, имеет крупный габарит и высокий центр тяжести. При этом маршрут вдоль покрасочных камер и направление въезда внутрь камер пересекаются под прямым углом. Дополнительные требования создают лакокрасочная среда, ограниченный доступ персонала, точная стыковка рельсов и необходимость согласовать работу нескольких транспортных единиц.
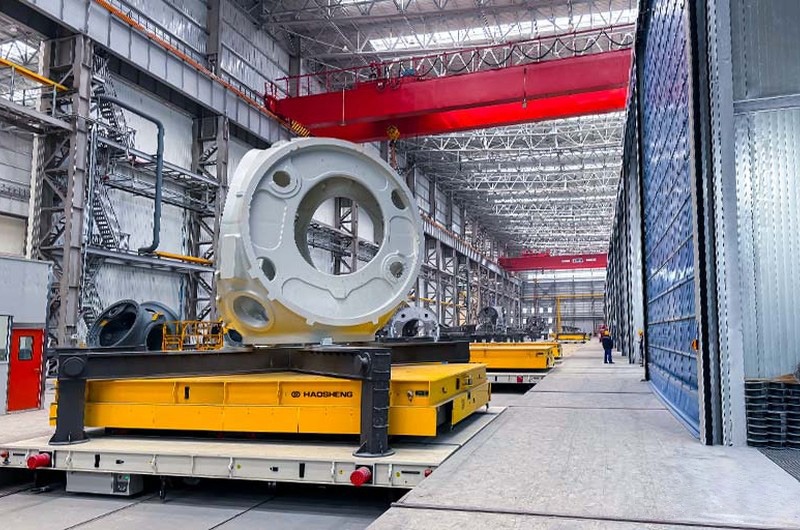
Для этого проекта HENSEN поставила шесть комплектов системы «платформа-паром плюс дочерняя тележка». Всего парк включал 12 RGV: шесть платформ грузоподъемностью 155 тонн двигались параллельно линии покраски, а шесть дочерних тележек въезжали перпендикулярно в технологические камеры. Подъемный механизм позволял автоматически забирать и устанавливать стойки со ступицами. В материалах проекта также указаны цель стыковки ±3 мм, взрывозащищенное исполнение, миллиметроволновые радары, фотоэлектрические датчики и автоматическая зарядка.
Ниже разобраны устройство системы, рабочий цикл и инженерные условия, которые следует проверить при выборе тяжелой RGV для ветроэнергетики. Все количества, грузоподъемность и точность относятся к конкретному проекту. Для новой линии необходимо заново определить классификацию опасных зон, массу и центр тяжести изделия, геометрию рельсов, требуемый такт, защитные функции и критерии приемки.
Кратко о проекте
- Отрасль: производство оборудования для ветроэнергетики
- Технологический процесс: транспортировка ступиц на линии окраски
- Масса перевозимой ступицы: около 130 тонн по данным проекта
- Транспортная система: шесть платформ-паромов и шесть дочерних RGV
- Общее количество машин: 12
- Грузоподъемность платформы: 155 тонн по проектной документации
- Движение платформы-парома: параллельно ряду покрасочных камер
- Движение дочерней тележки: перпендикулярно основной линии, внутрь камеры
- Грузовой интерфейс: автоматический подъем и опускание стойки со ступицей
- Позиционирование: проектная цель стыковки ±3 мм
- Безопасность: миллиметроволновые радары и фотоэлектрические датчики
- Питание: автоматическая зарядка парка
- Рекомендуемая категория на hensenagv.ru: Фотовольтаика и ветроэнергетика
Почему транспортировка ступиц на линии окраски требует специальной системы
Ступица ветроустановки сочетает большую массу, значительную высоту и сложную геометрию. Для транспорта важен не только общий вес. Положение центра тяжести, точки опоры, масса технологической стойки и возможное смещение детали определяют нагрузку на раму, колеса и рельсовое основание. При разгоне, торможении, подъеме и переходе между транспортными средствами возникают динамические усилия, которых нет в статическом расчете.
Вторая сложность связана с планировкой. Покрасочные камеры обычно располагаются вдоль общей транспортной зоны, но изделие должно входить в каждую камеру поперек основного маршрута. Одна RGV, работающая только по прямой, не может одновременно двигаться вдоль камер и заезжать внутрь них. Использование крана для каждого поворота добавило бы ожидание, строповку и работу рядом с подвешенным грузом.
Высокий центр тяжести и устойчивость груза
Устойчивость следует проверять для всей системы: RGV, стойки и ступицы. Расчет должен учитывать максимальную и минимальную массу, высоту центра тяжести, возможный эксцентриситет и нагрузку на отдельные опорные точки. Даже если суммарная масса ниже номинальной грузоподъемности, неравномерное распределение может перегрузить отдельную часть рамы или колесную пару.
Особое внимание требуется при подъеме стойки. Механизм должен поднимать груз синхронно, без перекоса, а конструкция стойки должна сохранять геометрию. До разрешения движения система проверяет положение подъемников и наличие груза. Скорость и торможение выбираются с учетом высокого центра тяжести, состояния рельсов и допустимых колебаний изделия.
Лакокрасочная среда и опасные зоны
Окрасочные процессы могут создавать пары растворителей, туман краски и другие факторы, влияющие на электрическое оборудование и безопасность. В исходном описании указано взрывозащищенное исполнение транспортных средств. Для нового объекта этого упоминания недостаточно: заказчик должен предоставить классификацию зон, характеристики материалов, требования к вентиляции, заземлению и электростатической защите.
Компоненты, находящиеся внутри опасной зоны, выбираются и документируются по требованиям конкретной площадки. Необходимо определить, где проходят границы зоны, в каком состоянии разрешено питание, как выполняется обслуживание и какие действия предпринимаются при аварийном сигнале. Кейс показывает проектный подход, но не заменяет формальную оценку взрывозащиты новой линии.
Решение HENSEN: шесть комплектов «платформа-паром плюс дочерняя RGV»
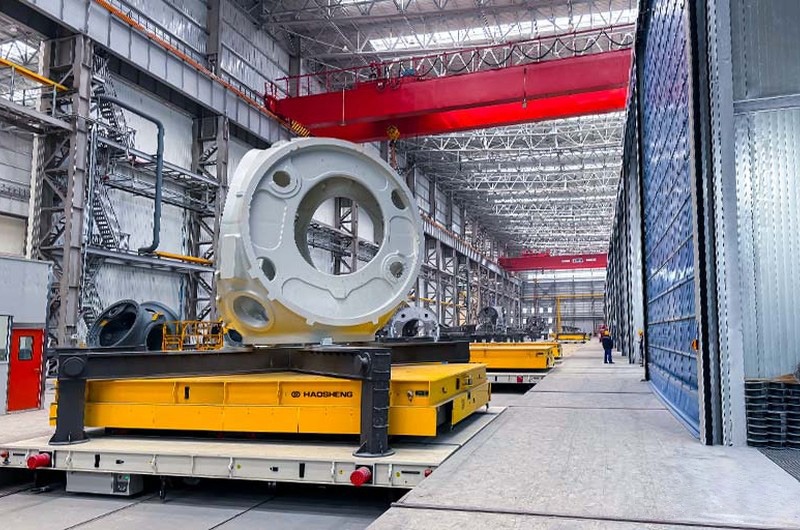
HENSEN разделила движение на два взаимно перпендикулярных направления. Платформы-паромы перемещаются вдоль внешней стороны покрасочных камер. На каждой платформе предусмотрен рельсовый интерфейс для дочерней тележки. После точной остановки и подтверждения совмещения путей дочерняя RGV с грузом может перейти с платформы на станционный рельс и въехать внутрь камеры.
В парк вошли шесть платформ грузоподъемностью 155 тонн и шесть дочерних тележек. Такая конфигурация позволяет обслуживать несколько технологических точек и разделяет основное продольное движение от движения внутри камер. Количество машин нельзя автоматически переносить на другой завод: оно должно определяться числом станций, продолжительностью окраски, временем загрузки, длиной маршрута и требуемым резервом.
Параллельное движение вдоль покрасочных камер
Платформа-паром доставляет дочернюю тележку к выбранной камере. Ее задача не ограничивается перевозкой. Она должна остановиться так, чтобы рельсы на платформе точно совместились с рельсами станции. До завершения выравнивания выезд дочерней тележки блокируется.
Для надежной работы проверяют прямолинейность и уровень пути, состояние стыков, жесткость основания, колесные нагрузки и возможную осадку. Позиционирование должно сохраняться не только у пустой платформы, но и при полной массе, после многократных циклов и при изменении температуры. Механические направляющие или фиксаторы могут дополнять датчики и принимать часть поперечных усилий.
Перпендикулярный въезд дочерней RGV в камеру
После подтверждения стыковки дочерняя тележка переходит с платформы-парома на путь, ведущий в покрасочную камеру. Передача через рельсовый стык является критической операцией: недопустимая разница по высоте или смещение может вызвать ударную нагрузку, ухудшить контакт колес и помешать проезду тяжелой тележки.
Внутри камеры транспорт работает в условиях, отличающихся от внешнего маршрута. Требуется учитывать расположение дверей, вентиляции, технологического оборудования, кабелей и зон доступа персонала. Сигналы готовности камеры, положение ворот и состояние технологического процесса должны входить в межблокировки.
Подъем и установка стойки со ступицей
Дочерняя RGV оснащена механизмом, который автоматически поднимает и опускает несущую стойку. Стойка остается на технологической позиции без постоянного присутствия транспортной машины. Это позволяет отделить время окраски от времени работы RGV и использовать тележку для следующих заданий.
Для повторяемого захвата заранее определяют клиренс, расположение опор, ход подъемника, допустимое отклонение при подъезде и положение центра тяжести. Стойка должна быть устойчивой как на полу, так и на тележке. Опоры не должны перекрывать обзор датчиков или создавать риск столкновения при въезде.
Как работает цикл перевозки ступицы ветроустановки
- Ступицу устанавливают на стандартизированную несущую стойку и подтверждают готовность груза.
- Система назначает свободный комплект RGV и проверяет доступность маршрута и целевой камеры.
- Дочерняя тележка подъезжает под стойку, выполняет позиционирование и поднимает груз.
- Тележка въезжает на платформу-паром и подтверждает транспортное положение.
- Платформа движется параллельно линии окраски к выбранной технологической позиции.
- Система выполняет точную стыковку рельсов платформы и станции.
- После подтверждения механических и электрических разрешений дочерняя RGV въезжает в камеру.
- Тележка опускает стойку в заданной точке и освобождается для следующего задания.
- После завершения процесса последовательность выполняется в обратном направлении.
- При достижении заданного уровня заряда машина направляется на автоматическую зарядную станцию.
В реальном алгоритме дополнительно описываются занятая камера, закрытые ворота, препятствие, недостигнутая точность, потеря связи, неполный подъем, отказ датчика и ручное восстановление. Эти сценарии следует включать в спецификацию управления и проверять во время приемки.
Точность стыковки ±3 мм: что означает проектный показатель
Исходный материал указывает цель стыковки ±3 мм. Этот показатель связан с конкретной конструкцией рельсов, датчиков, механических элементов и методом измерения. Он не является универсальной гарантией для всех RGV HENSEN и не должен переноситься в новое техническое задание без анализа интерфейса.
Для перехода дочерней тележки важны продольное и поперечное смещение, разница высот и угловое отклонение. Приемка должна определить точки измерения, нагрузку, число повторов и состояние оборудования. Желательно проверять стыковку пустой и загруженной системы, после серии циклов и на нескольких станциях.
Почему одного датчика недостаточно
Датчик может подтвердить положение платформы, но не исправляет деформацию основания или загрязненный рельсовый стык. Надежная система сочетает измерение положения, механическое выравнивание, блокировку движения и регулярный контроль пути. Разрешение на выезд дочерней тележки формируется только после выполнения всех условий.
В проекте применялись миллиметроволновые радары и фотоэлектрические датчики. Их конкретные функции и установка определяются схемой безопасности. В окрасочной среде также оценивают загрязнение оптики, отражения, туман краски и доступность для обслуживания.
Безопасность тяжелой RGV на окрасочной линии
RGV с грузом около 130 тонн обладает значительной инерцией. Защитная система должна учитывать скорость, тормозной путь, обзор и возможность появления человека между платформой, стойкой и оборудованием. Одного устройства обнаружения препятствий недостаточно для всех режимов.
В проект могут входить радары, фотоэлектрические датчики, аварийные кнопки, звуковая и световая сигнализация, контролируемые зоны скорости, межблокировки ворот и подтверждение наличия груза. Окончательный набор определяется оценкой рисков и требованиями опасной зоны.
Контроль зон защемления и доступа персонала
Зоны между платформой-паромом и станционным путем, под поднимаемой стойкой и возле колес должны быть недоступны во время автоматического движения. Перед подъемом и переходом через стык система проверяет разрешающие сигналы. При открытии защитного ограждения или входе человека операция переводится в безопасное состояние согласно проектной логике.
Ручной режим необходим для обслуживания и восстановления после остановки, но он не должен отменять базовую защиту. Следует определить права пользователей, допустимую скорость, способ наблюдения и последовательность освобождения незавершенного груза.
Автоматическая зарядка и расчет пропускной способности
Автоматическая зарядка уменьшает необходимость ручного подключения большого парка, но сама по себе не гарантирует непрерывную работу. Для 12 машин рассчитывают загруженные и пустые пробеги, время ожидания у камер, работу подъемных механизмов, количество смен, пиковый поток заданий и резерв на обслуживание.
Зарядные станции размещают так, чтобы поездка к ним не блокировала основной маршрут. Система должна учитывать уровень заряда при назначении задачи и оставлять достаточный запас для завершения рейса. Также определяются очередность зарядки, поведение при недоступной станции и действия при неисправности одного комплекта.
Диспетчеризация шести комплектов
Когда несколько платформ обслуживают общую линию, диспетчеризация должна предотвращать конфликт маршрутов и учитывать готовность камер. Задание связывается с конкретной ступицей, стойкой, исходной точкой и технологической операцией. Статусы транспорта и станций помогают производству видеть, где находится изделие и почему оно ожидает.
До ввода системы полезно выполнить расчет цикла или моделирование. Это показывает, достаточно ли шести комплектов для заданного такта, где возникают очереди и какой резерв нужен при зарядке или обслуживании. Производительность линии определяется не только скоростью RGV, но и продолжительностью окраски, работой ворот и готовностью персонала.
Инженерные условия надежной эксплуатации
Рельсовый путь и фундамент
Для тяжелой RGV проверяют колею, прямолинейность, отметки, фундамент, стыки и дренаж. Нагрузка от 155-тонной машины распределяется через ограниченное число колес, поэтому локальные усилия могут быть выше, чем предполагает расчет по средней площади. Осадка основания влияет на точность стыковки и ресурс ходовой части.
Проектные чертежи должны связывать рельсовую часть здания и транспортную систему. Необходимо согласовать допуски монтажа, способ геодезической проверки и периодичность обслуживания. Исправление пути после поставки оборудования обычно сложнее и дороже, чем ранняя координация строительной и машиностроительной частей.
Грузовая стойка и центр тяжести
Стойка является частью транспортного интерфейса. Для нее задают массу, опорные площадки, жесткость, допустимый прогиб и точки фиксации ступицы. Если предприятие выпускает несколько моделей, следует проверить крайние варианты центра тяжести и габарита.
Перед движением система может контролировать наличие стойки и положение подъемника, но датчики не заменяют правильную конструкцию. Требования к сварным соединениям, опорам и допустимой деформации включаются в приемочную документацию.
Окружающая среда и обслуживание
Туман краски, пыль, растворители и загрязнение способны влиять на датчики, тормоза, кабели и электрические шкафы. Необходимо определить график очистки, безопасные материалы для обслуживания, доступ к узлам и признаки недопустимого загрязнения. Для оборудования в опасной зоне процедуры ремонта и замены компонентов должны соответствовать принятой документации.
Результат проекта и границы применимости данных
Материалы подтверждают парк из 12 машин, разделенный на шесть комплектов, грузоподъемность платформы 155 тонн, перевозку ступиц массой около 130 тонн, подъемный интерфейс, автоматическую зарядку и проектную цель стыковки ±3 мм. Они также указывают взрывозащищенное исполнение, миллиметроволновые радары и фотоэлектрические датчики.
Исходник не содержит проверенного процента роста производительности или срока окупаемости, поэтому статья не добавляет такие цифры. Практический результат состоит в том, что взаимно перпендикулярные маршруты и несколько покрасочных камер были объединены одной согласованной транспортной системой.
Для нового предприятия эффект следует оценивать по исходному времени крановых операций, количеству ручных перегрузок, ожиданию камер, длине маршрута и требованиям к персоналу. Сравнение выполняют с согласованными критериями FAT и SAT, а не с общим маркетинговым обещанием.
Когда система «платформа-паром плюс дочерняя RGV» подходит предприятию
Такая схема полезна, когда тяжелые изделия необходимо доставлять к нескольким станциям, расположенным перпендикулярно основной транспортной линии. Она подходит для ступиц, гондол, крупных рам, форм и других грузов, которые перевозятся на стандартных стойках и требуют фиксированного рельсового маршрута.
Система может быть избыточной, если все станции расположены на одной прямой или поток невелик. Она также не решит проблему нестабильного фундамента, меняющихся без контроля опор груза или неопределенной классификации опасной зоны. В таких случаях сначала корректируют процесс и инфраструктуру, затем сравнивают RGV, AGV и другие варианты.
Подробнее о возможностях оборудования можно узнать на странице системы RGV HENSEN, а отраслевые примеры собраны в разделе проекты HENSEN и на странице решения для ветроэнергетики.
Что проверить перед заказом тяжелой RGV для линии окраски
- Максимальную и минимальную массу ступицы вместе со стойкой
- Габарит, высоту и диапазон положения центра тяжести
- Точки опоры, способ фиксации и допустимый прогиб стойки
- Число камер, их расположение и продолжительность каждой операции
- Количество рейсов за смену и пиковую последовательность заданий
- Колею, отметки, прямолинейность, стыки и несущую способность основания
- Допуск стыковки и метод его измерения под нагрузкой
- Классификацию опасных зон и требования к взрывозащите
- Пары растворителей, туман краски, вентиляцию и условия очистки
- Межблокировки ворот, камер, подъемника и рельсового перехода
- Состав парка, резерв при обслуживании и зарядную стратегию
- Интеграцию с PLC, MES или диспетчерской системой
- Сценарии аварийной остановки и ручного восстановления
- Критерии заводской и объектовой приемки
Часто задаваемые вопросы
Почему для линии использовали систему из двух RGV?
Платформа-паром движется вдоль ряда камер, а дочерняя тележка въезжает в каждую камеру перпендикулярно. Разделение направлений позволяет связать несколько станций без сложной сети стрелочных переводов и без повторной крановой перегрузки.
Означает ли 155 тонн массу ступицы?
Нет. В проекте около 130 тонн весила ступица, а 155 тонн — заявленная грузоподъемность платформы. В инженерном расчете также учитываются масса стойки, дочерней тележки, распределение нагрузки и динамические усилия.
Является ли точность ±3 мм стандартной для всех RGV?
Нет. Это цель стыковки, зафиксированная для данного проекта. Для новой линии точность назначают по геометрии рельсового перехода и проверяют по согласованной методике с фактической нагрузкой.
Что означает взрывозащищенное исполнение для покрасочной камеры?
Оно означает, что оборудование и компоненты выбираются с учетом классификации опасной зоны и свойств применяемых материалов. Точный объем защиты, документы и ограничения должны быть определены для конкретного объекта.
Как определить необходимое количество комплектов RGV?
Нужно сопоставить число камер, время технологических операций, расстояния, длительность подъема и стыковки, зарядные окна и требуемый резерв. Расчет цикла или моделирование покажет загрузку каждой машины и возможные очереди.
Какие данные нужны HENSEN для подготовки предложения?
Потребуются чертежи ступицы и стойки, масса и центр тяжести, план рельсов, параметры камер, производственный такт, классификация опасных зон, требования безопасности, режим работы и перечень сигналов верхнего уровня.
Заключение
Этот кейс показывает, как парк тяжелых RGV может объединить внешнюю транспортную линию и перпендикулярно расположенные покрасочные камеры. Шесть платформ-паромов перемещают шесть дочерних тележек вдоль производства, а подъемные механизмы обеспечивают автоматическую работу со стойками для ступиц. Точность стыковки, безопасность окрасочной среды и зарядная стратегия рассматриваются как части одной системы.
Обсудите проект тяжелой RGV с HENSEN
Планируете автоматизировать перевозку ступиц ветроустановок, гондол или других тяжелых изделий между технологическими камерами? Подготовьте массу и чертеж груза, схему рельсов, количество станций, производственный такт и требования опасной зоны. Инженеры HENSEN помогут оценить компоновку парка, грузовой интерфейс, позиционирование, безопасность и интеграцию.
Свяжитесь с HENSEN, чтобы обсудить исходные данные и получить предложение по индивидуальной системе RGV для вашего производства.