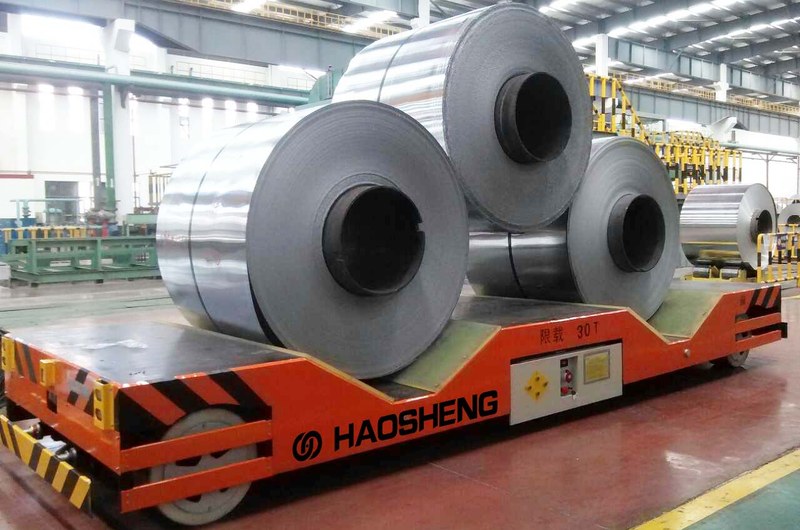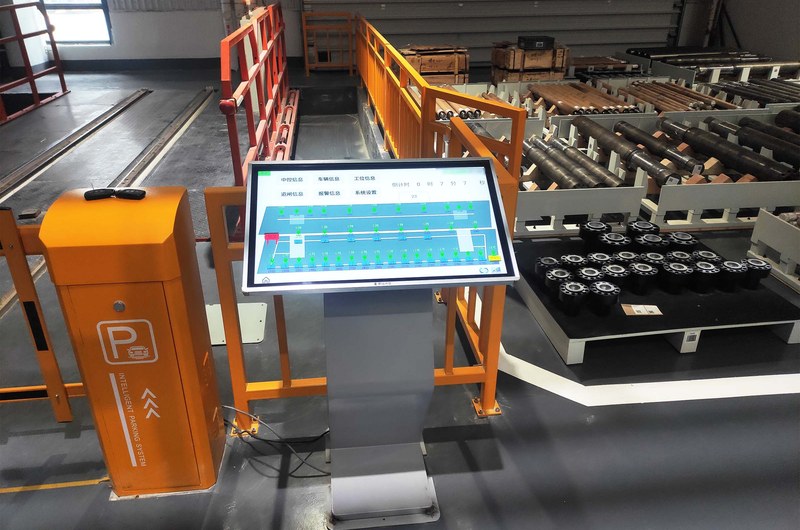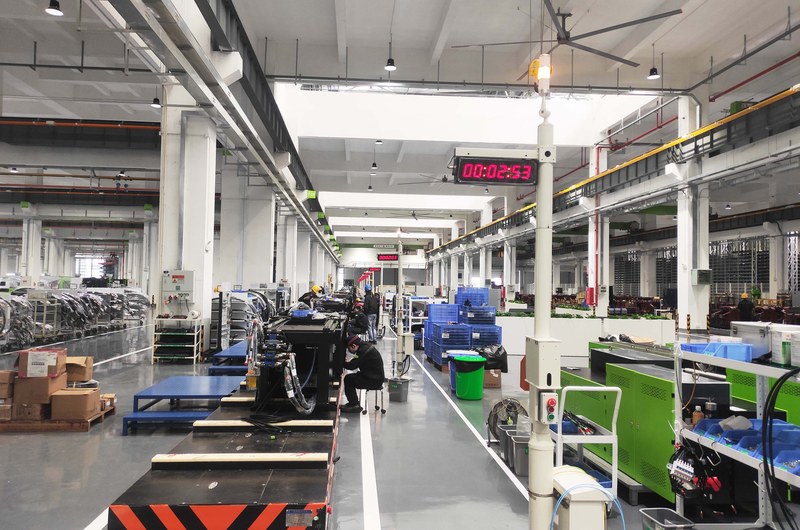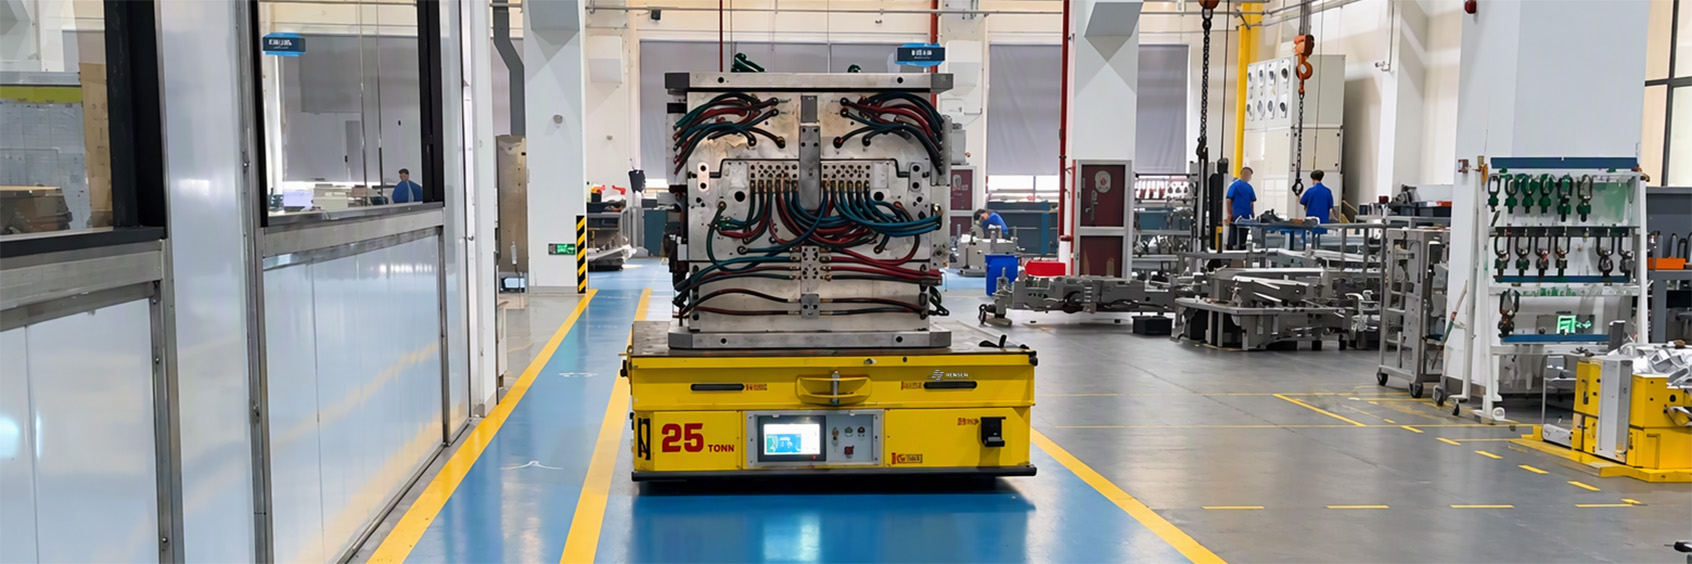
HENSEN разработала индивидуальную систему транспортировки пресс-форм для производителя в городе Тайчжоу, Китай. Решение объединяет шесть автоматических транспортных тележек AGV грузоподъёмностью 25 т каждая, автоматическую зарядку и централизованную диспетчеризацию. Система связывает участки точной механической обработки, сборки и испытания пресс-форм. Проектом предусмотрен интерфейс MES для привязки транспортных заявок к планам технологических операций.
Основная инженерная задача — перемещать тяжёлые пресс-формы между множеством рабочих станций с учётом меняющихся пунктов назначения, общих проходов и возврата на доработку. Основу решения составляют компактные платформы AGV и диспетчеризация, учитывающая последовательность производственных операций.
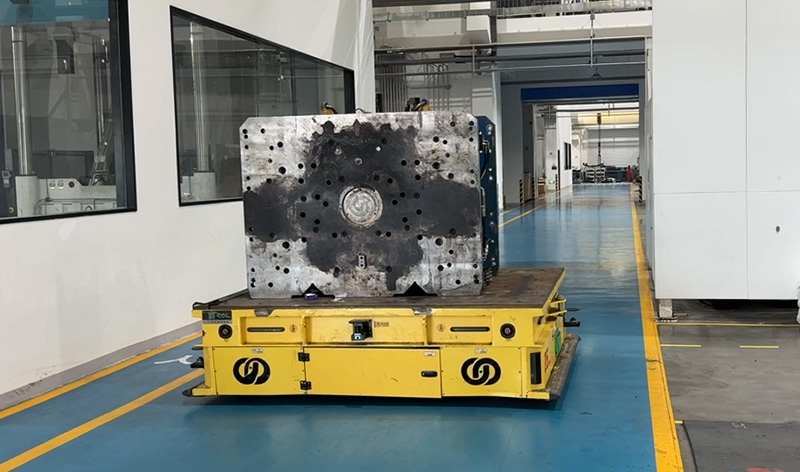
Основные характеристики проекта
| Параметр | Проектная конфигурация |
| Отрасль | Изготовление и сборка пресс-форм |
| Местоположение | Тайчжоу, провинция Чжэцзян, Китай |
| Назначение | Перевозка между участками механической обработки, сборки, испытаний и дальнейшего перемещения |
| Парк AGV | 6 машин с номинальной грузоподъёмностью 25 метрических тонн каждая |
| Габариты платформы в плане | 2300 × 1900 мм с уточнением по согласованному проектному чертежу |
| Навигация | Трёхмерная лазерная навигация |
| Движение | Продольное и поперечное перемещение, разворот на месте на 360° |
| Зарядка | 6 автоматических зарядных устройств |
| Состав системы | Диспетчеризация парка, сервер, центральный пульт управления и беспроводная сеть цеха |
| Связь с производством | Предусмотрен интерфейс MES для вызова AGV через приложение с привязкой к планам операций |
Параметры приведены по техническому соглашению проекта. Они описывают предусмотренную конфигурацию системы и не являются гарантией производственных показателей.
Задача перевозки пресс-форм между рабочими станциями
Цех точной механической обработки и сборочный цех соединены коридором. Участки испытания пресс-форм являются ещё одним пунктом производственного маршрута. После обработки компоненты поступают на сборку, затем на испытания или контроль. Если пресс-форме требуется доработка, её возвращают на соответствующую операцию, а не отправляют сразу на следующий этап.
В такой транспортной сети пункты отправления и назначения постоянно меняются. Доступность машин, время погрузки и возможность проезда по общим маршрутам влияют на перемещение изделий между операциями.
Поэтому проекту требовалась не только платформа для тяжёлых грузов. HENSEN необходимо было согласовать перевозки между станциями с производственной последовательностью заказчика и фактической планировкой цехов.
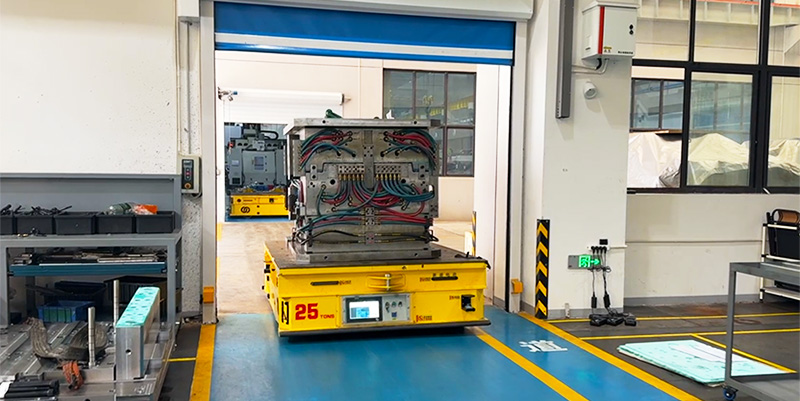
Мостовые краны сохраняются для погрузки и разгрузки. AGV выполняют горизонтальную транспортировку между станциями. Автоматизация в этом проекте относится к перемещению материалов и диспетчеризации, а не ко всем операциям сборки пресс-форм.
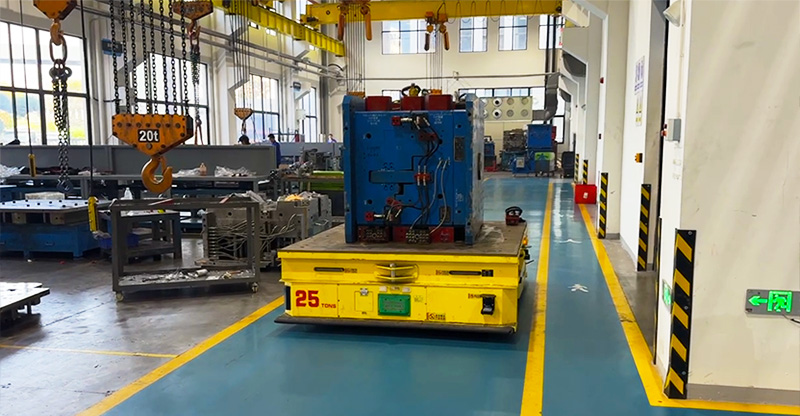
Компактный AGV грузоподъёмностью 25 т для пресс-форм
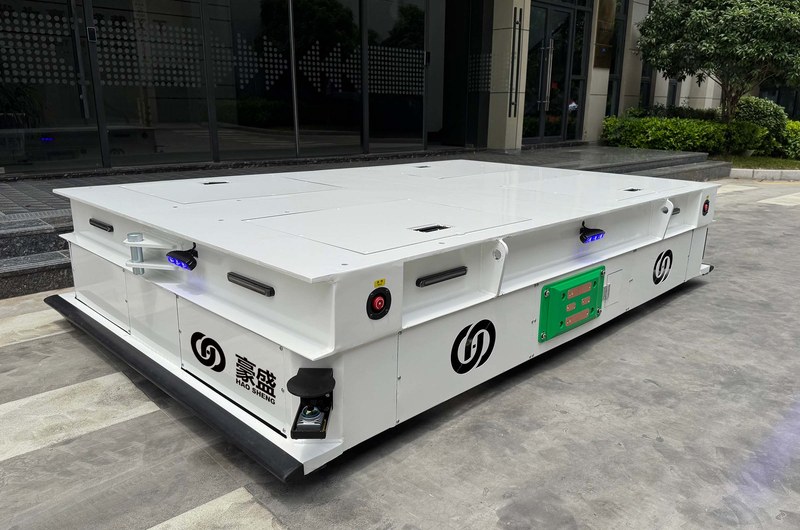
Тяжёлые пресс-формы создают значительную нагрузку на относительно небольшой площади. HENSEN предусмотрела AGV грузоподъёмностью 25 т с габаритами в плане 2,3 × 1,9 м, чтобы разместить груз и ограничить пространство, занимаемое машиной в цеховых проходах.
Приводные модули с дифференциальным управлением обеспечивают продольное и поперечное движение, а также разворот на месте. Эти режимы позволяют ориентировать машину относительно рабочих станций и менять направление движения в пределах спроектированной транспортной сети.
Компактные размеры не отменяют расчёт необходимых зазоров. Техническое соглашение задаёт требования к маршрутам и пространству для поворотов. Геометрия проходов, выступание груза за платформу и доступ к станциям учитываются при проектировании установки.
Для каждого AGV предусмотрены два датчика трёхмерной лазерной навигации. В соглашении указаны скорость движения 0–30 м/мин и точность прямолинейного перемещения ±15 мм. Этот показатель относится к движению по прямой и не означает подтверждённую точность стыковки на каждой рабочей станции.
Связь диспетчеризации AGV с планами операций MES
Одна из ключевых особенностей проекта — предусмотренный интерфейс между системой диспетчеризации AGV и производственной системой MES заказчика.
В предполагаемом рабочем процессе оператор выбирает операцию в приложении заказчика и вызывает AGV. Транспортное задание связывается с соответствующим планом операций. Таким образом, заявка на перемещение получает производственный контекст: для какой операции нужна пресс-форма, куда её доставить и какое транспортное задание сформировать.
Требования к диспетчеризации охватывают назначение машин, выбор маршрутов и согласование движения на общих участках. При необходимости встречную машину направляют на доступную боковую станцию; также предусмотрены координация следующих друг за другом машин и остановка с предупреждением при обнаружении препятствия. Слишком длительное ожидание может вызвать уведомление о необходимости вмешательства оператора.
Такой подход поддерживает гибкий сборочный процесс: пресс-форма может отправиться на испытания либо вернуться на доработку в зависимости от следующей требуемой операции.
Моделирование работы парка AGV
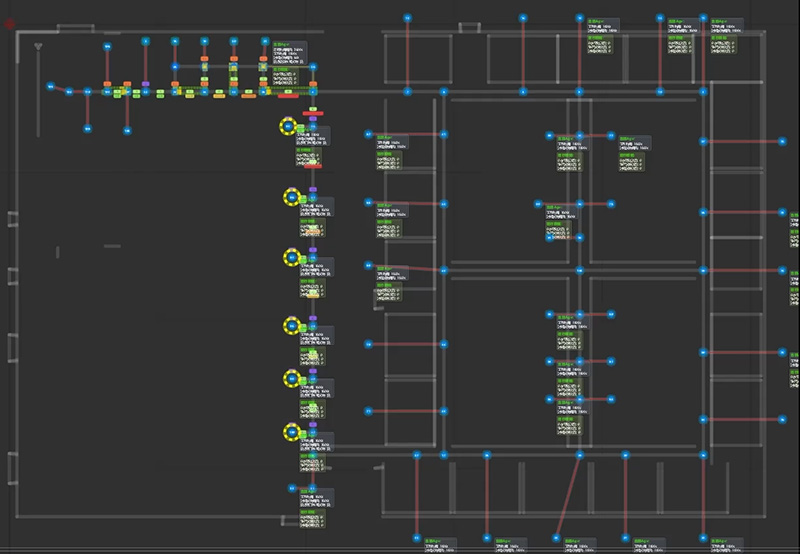
На этапе планирования HENSEN выполнила моделирование перевозок, чтобы оценить обслуживание цехов с учётом их планировки и технологического потока. Предоставленные материалы моделирования рассматривают работу машин при заданных допущениях о скорости движения, времени поворотов, погрузки, разгрузки и длительности операций.
Моделирование помогло оценить предлагаемую транспортную логику до её реализации. Оно также показало значение времени погрузки и занятости станций: AGV, ожидающий пресс-форму или освобождение станции, недоступен для другой перевозки.
Результаты моделирования служат основанием для планирования, а не измерением фактической производительности завода. Исходная презентация прямо указывает, что реальное производство зависит от персонала, условий работы и времени выполнения операций. Поэтому рассчитанное число перевозок здесь не представлено как достигнутый производственный результат.
Автоматическая зарядка и подготовка площадки
Система включает шесть автоматических зарядных устройств. Предусмотренная логика управления отправляет машины на зарядку во время простоя или при снижении заряда батареи ниже настроенного порога. В техническом соглашении для возврата на зарядку установлен порог 20%.
При обсуждении площадки выделены три практических требования к зоне зарядки: ровная поверхность для стыковки, защита от скопления воды и достаточное пространство для выравнивания машины относительно зарядного устройства. Подвод электропитания и расположение зарядных устройств также необходимо согласовать с планировкой цеха.
Эти условия влияют на надёжность автоматической зарядки и доступность парка. Стратегию зарядки необходимо рассматривать вместе с транспортной нагрузкой и производственными графиками.
Безопасность на общих маршрутах цеха
В предусмотренную комплектацию входят кнопки аварийной остановки в четырёх углах машины, звуковая и световая сигнализация, а также передняя и задняя резиновые защитные кромки. Остановка при препятствии и координация движения также включены в требования к диспетчеризации.
Для эксплуатации необходимы свободные пути движения, подходящее состояние пола и установленные процедуры работы с грузом на станциях. Защитные устройства AGV, планировка цеха и рабочие процедуры должны действовать совместно, особенно в местах пересечения маршрутов AGV с зонами крановой погрузки или движения пешеходов.
Практическое значение проекта
Кейс показывает, как тяжёлые AGV можно спроектировать под фактический технологический поток производителя пресс-форм. В одной транспортной системе объединены компактная машина высокой грузоподъёмности, гибкие режимы движения, координированная диспетчеризация и интерфейс к производственному планированию.
Практическая ценность решения заключается в организации связей между механической обработкой, сборкой и испытаниями. Доступные материалы не подтверждают измеренный прирост производительности, экономию труда или дату окончательной приёмки системы. Поэтому такие результаты не заявляются.
Для аналогичного проекта отправными данными служат максимальная масса и размеры груза, последовательность рабочих станций, маршруты возврата на доработку, способ погрузки, условия общих проходов и требования к заданиям MES. Вместе они определяют, как парк AGV должен обслуживать линию.
Часто задаваемые вопросы
Сколько AGV предусмотрено для этой сборочной линии
Проект предусматривает шесть AGV HENSEN с номинальной грузоподъёмностью 25 метрических тонн каждая, шесть автоматических зарядных устройств и централизованную систему диспетчеризации.
Выполняют ли AGV автоматическую сборку пресс-форм
Их задача — автоматизированная транспортировка пресс-форм между производственными станциями. Мостовые краны сохраняются для погрузки и разгрузки. Полностью автоматическая сборка пресс-форм в этом кейсе не описывается.
Как транспортные задания связаны с производственными планами
Проектом предусмотрен интерфейс с MES заказчика. В предполагаемом процессе оператор выбирает операцию в приложении и вызывает AGV, а заявка на перевозку связывается с планом операций.
Могут ли машины двигаться поперёк прохода
Да. Предусмотренная конфигурация привода поддерживает поперечное и продольное движение, а также разворот на месте на 360°. Необходимые зазоры определяются размерами машины и груза, а также планировкой маршрута.
Подтверждает ли моделирование производительность парка
Нет. Оно оценивает работу при заданных допущениях. Фактическая производительность зависит от погрузки и разгрузки, длительности операций, условий движения и доступности машин.
Для разработки индивидуальной системы транспортировки пресс-форм передайте HENSEN данные о грузе, планировку рабочих станций и технологический поток. Это позволит оценить подходящую конфигурацию AGV.