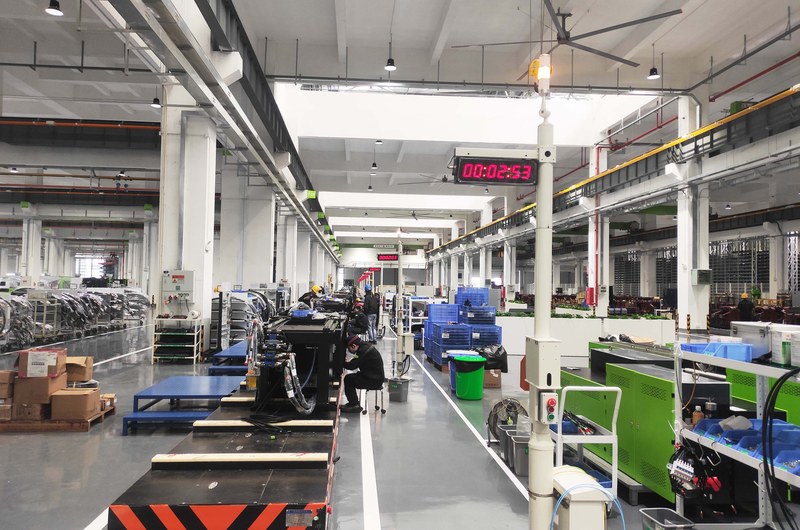
Со стороны рельсовая транспортная тележка выглядит просто: стальная платформа, четыре колеса, два рельса. Эта простота обманчива. За 50-тонной тележкой, которая останавливается в пределах ±5 мм, работает по шестнадцать часов в день и никогда не роняет груз, стоят пять инженерных подсистем — конструкция, позиционирование, питание, управление и диспетчеризация, — плюс рельсовое основание, которое незаметно определяет, будут ли все они работать как задумано.
В этой статье мы разберём каждую подсистему большегрузной системы RGV, а затем проследим одно транспортное задание от момента, когда его выдаёт ваша MES, до момента прибытия груза, — чтобы вы увидели, как именно взаимодействуют компоненты. Если вы сравниваете типы машин, см. наше руководство по 8 типам большегрузных RGV; здесь мы остаёмся внутри самой машины.
Пять подсистем системы RGV
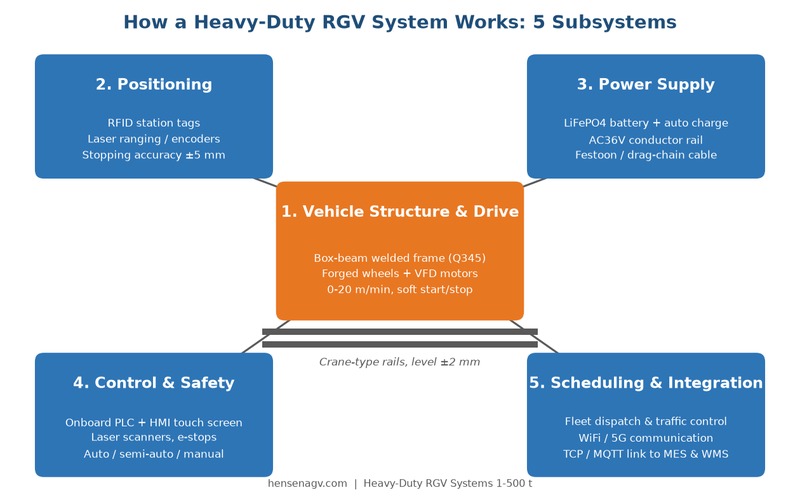
1. Конструкция машины и привод
Рама
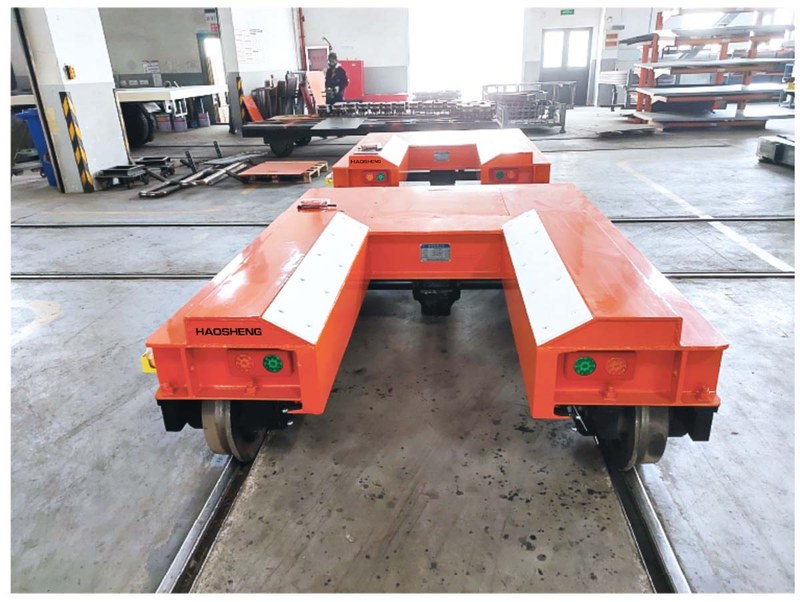
Шасси — сварная конструкция коробчатого сечения с главными балками из стали Q345, рассчитанная так, чтобы прогиб платформы не превышал примерно L/1000 колёсной базы при номинальной нагрузке. В качественном исполнении сварная рама проходит отжиг для снятия напряжений перед механообработкой, а посадочные места колёс обрабатываются за одну установку на портальном обрабатывающем центре — именно это сохраняет равномерную нагрузку на все колёса и плоскостность платформы на весь срок службы машины.
Колёса, оси и приводные блоки
Кованые стальные колёса (обычно два приводных и два холостых на малых тележках; многоосные схемы на тяжёлых) катятся по рельсам кранового типа. Оси — из термообработанной легированной стали. Тяговые двигатели питаются через частотные преобразователи, обеспечивая бесступенчатое регулирование скорости — как правило 0–20 м/мин в автоматическом режиме и до 25 м/мин в ручном — с плавным пуском и остановкой, чтобы 100-тонный груз никогда не дёргался. Электромагнитные тормоза на двигателях удерживают тележку при пропадании питания.
2. Система позиционирования
RGV должна знать две вещи: около какой станции она находится и на каком точно расстоянии от точки останова. Системы сочетают грубый и точный уровни:
- RFID-метки вдоль маршрута абсолютно идентифицируют каждую станцию — даже после отключения питания тележка знает, где находится.
- Лазерный дальномер или колёсные энкодеры дают непрерывное точное положение между метками.
- Бесконтактные датчики обеспечивают финальное аппаратное подтверждение в точке останова.
Вместе они дают повторяемую точность остановки около ±5 мм — достаточную для автоматической передачи грузов конвейерам, станкам и роботам. Там, где подъёмная платформа должна входить в приспособления, допуски платформы, оснастки и системы позиционирования рассчитываются как единая размерная цепь.
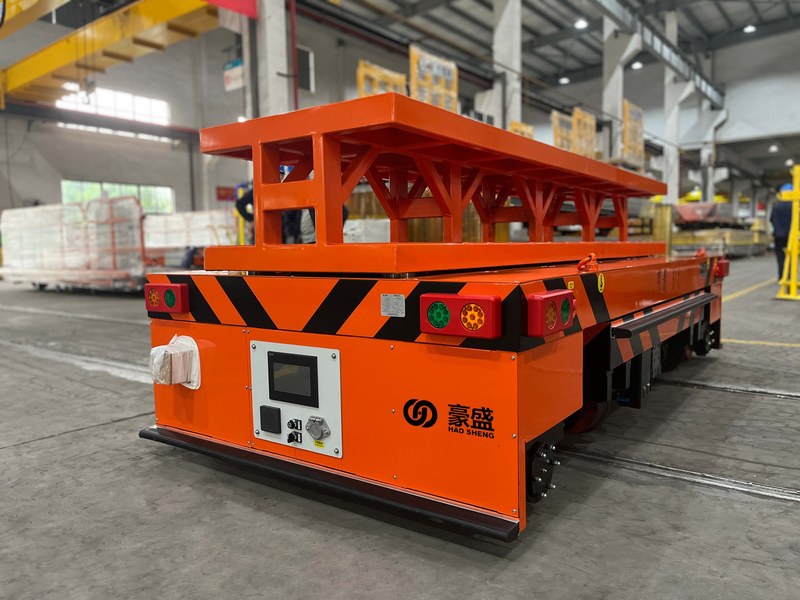
3. Электропитание
Существует три варианта питания, и правильный диктуется длиной маршрута, интенсивностью работы и средой:
Бортовая литиевая батарея
Батареи LiFePO4 освобождают тележку от любой физической связи — лучший вариант для длинных маршрутов, перемещений между зданиями, чистых и сложных сред. Современные системы заряжаются автоматически на станциях или в паузах (подзарядка при возможности) — именно так батарейные RGV работают в режиме 24/7.
Троллейный низковольтный рельс
Сам путь подаёт питание на безопасном низком напряжении, например AC36V, понижаемом с заводских 380 В трансформаторными шкафами примерно через каждые 50 м маршрута, с медными компенсационными проводниками для ограничения падения напряжения. Время работы не ограничено, батареи обслуживать не нужно — стандартный выбор для интенсивных промышленных линий с фиксированным маршрутом.
Фестонный кабель или кабельная цепь
Подвижный кабель питает тележку напрямую. Это самый простой и дешёвый вариант для коротких прямых маршрутов и естественный выбор там, где вместе с машиной всё равно должен ехать кабель данных (например, в высокоточных синхронизированных системах).
4. Бортовое управление и безопасность
ПЛК на борту машины координирует всё: тяговые приводы, гидравлику подъёма, сигналы позиционирования и устройства безопасности. Интерфейс оператора — 7-дюймовая сенсорная панель со скоростью, текущей станцией, режимом работы и кодами неисправностей, а также журналом отказов для обслуживания. Стандартны три режима работы: полностью автоматический под диспетчеризацией, полуавтоматический (оператор выбирает пункт назначения на экране) и ручной с пульта дистанционного управления.
Контур безопасности вокруг многотонной движущейся техники не подлежит компромиссам: лазерные сканеры препятствий спереди и сзади, замедляющие и останавливающие тележку при входе человека в зону; кнопки аварийного останова на каждом углу; звуковая и световая сигнализация в движении; механические бамперы и концевые выключатели, продублированные буферами.
5. Диспетчеризация и интеграция
Одиночной тележке с ручной подачей заданий достаточно собственного ПЛК. Но на автоматизированном заводе система диспетчеризации назначает задания машинам, регулирует движение на общих рельсах, управляет окнами зарядки и передаёт статусы наверх. Связь идёт по промышленному WiFi или 5G, а интеграция с MES/WMS выполняется по стандартным протоколам (TCP, MQTT или эквивалент), так что транспортная система ведёт себя как ещё одна станция цифрового технологического процесса завода: принимает заказы, подтверждает выполнение и протоколирует каждое перемещение.
Как RGV выполняет задание: шаг за шагом
Вот жизнь одного транспортного заказа на типичной автоматизированной линии:
- 1. Заказ — MES выдаёт задание: переместить рулон №4712 с выхода линии правки на вход линии раскроя.
- 2. Диспетчеризация — планировщик выбирает лучшую свободную тележку (позиция, заряд батареи, очередь) и отправляет задание по WiFi.
- 3. Движение — ПЛК разгоняет тележку по плавной кривой; лазерные сканеры охраняют маршрут; энкодеры и RFID непрерывно отслеживают положение.
- 4. Точная остановка — на подходе к станции тележка замедляется по запрограммированной кривой и фиксируется в точке останова в пределах ±5 мм.
- 5. Передача — ролики платформы запускаются синхронно с конвейером станции (или подъёмная платформа снимает груз с ложементов), и рулон переходит автоматически.
- 6. Подтверждение — датчики проверяют, что груз передан; ПЛК докладывает о выполнении; планировщик выдаёт следующее задание или отправляет тележку на зарядку.
Каждый шаг детерминирован: тот же маршрут, та же кривая замедления, та же точка останова — тысячи раз подряд. Именно за этот детерминизм планировщики производства любят рельсовые системы: время транспортировки становится константой, вокруг которой строится такт, а не переменной, зависящей от того, какой водитель погрузчика вышел в смену.
Рельсовое основание: подсистема под полом
Никакая машина не компенсирует плохой рельс. Тяжёлые системы RGV работают на рельсах кранового типа (обычно P38, P43 или P50 для тяжёлых режимов), уложенных с жёсткими допусками — по уровню около ±2 мм и по колее в пределах ±5 мм — на фундаментах, рассчитанных на колёсные нагрузки. Стыки свариваются или точно подгоняются, а для систем с питанием от пути укладка рельсов дополнительно несёт требования по изоляции. Закладывайте рельсовые строительные работы как полноценный пакет в любом проекте RGV: обычно их выполняет покупатель или местный подрядчик по чертежам производителя, и именно они определяют плавность хода, ресурс колёс и точность позиционирования на ближайшие двадцать лет.
Цифры, которые имеют значение
| Параметр | Типовое значение для большегрузных RGV |
| Диапазон грузоподъёмности | 1 – 500 т |
| Скорость (автоматический режим) | 0 – 20 м/мин, бесступенчато |
| Скорость (ручной режим) | до 25 м/мин |
| Точность остановки | ±5 мм (RFID + лазер/энкодер) |
| Синхронизация подъёма | ±1 мм между цилиндрами |
| Предел прогиба платформы | ≈ L/1000 колёсной базы при номинальной нагрузке |
| Питание от пути | AC36V, трансформатор примерно каждые 50 м |
| Связь | Промышленный WiFi / 5G, TCP/MQTT с MES/WMS |
Одна тележка или парк?
Всё сказанное выше относится к одной машине. Когда производительность требует нескольких тележек на общих рельсах, слой диспетчеризации отрабатывает свою цену: зоны движения предотвращают столкновения, распределение заданий балансирует нагрузку, а зарядка разносится по времени, чтобы пропускная способность не проседала. Если вы выбираете между одной большой тележкой и двумя меньшими, подключайте производителя как можно раньше — ответ зависит от расчёта времени цикла и планировки и меняет проект рельсового пути.
HENSEN (Hangzhou Haosheng Electric Vehicle Co., Ltd.) проектирует комплектные системы RGV от 1 до 500 тонн — машина, позиционирование, питание, управление и собственное ПО диспетчеризации — с маркировкой CE и производством, сертифицированным по ISO 9001, с поставками на заводы ветроэнергетики, металлургии, обработки листового металла и строительной техники по всему миру. Пришлите планировку маршрута и данные о грузе — наши инженеры спроектируют систему целиком, включая рельсы.
Часто задаваемые вопросы
В: Какова точность остановки RGV?
О: С RFID-метками станций плюс лазерным дальномером или энкодерами качественные RGV повторяемо останавливаются в пределах около ±5 мм. Более жёсткие эффективные допуски стыковки достигаются расчётом платформы, оснастки и позиционирования как единой размерной цепи.
В: Что управляет RGV — ПЛК или компьютер?
О: Бортовой ПЛК ведёт всё управление в реальном времени: приводы, подъём, позиционирование и безопасность. Решения уровня парка (назначение заданий, движение, зарядка) выполняет система диспетчеризации на сервере или промышленном ПК, связанная с каждой тележкой по WiFi или 5G.
В: Нужны ли RGV специальные рельсы?
О: Да — рельсы кранового типа (например P38/P43/P50), уложенные по уровню с точностью около ±2 мм на надёжных фундаментах. Качество пути напрямую определяет точность позиционирования, ресурс колёс и плавность хода, поэтому рассматривайте рельсовые работы как часть системы, а не как второстепенную задачу.
В: Что происходит с RGV при отключении электропитания?
О: Тормоза двигателей срабатывают автоматически, удерживая тележку и груз на месте. Батарейные машины могут продолжить или завершить задание; машины с питанием от пути благодаря абсолютному RFID-позиционированию возобновляют работу с точно известной позиции после восстановления питания.
В: Может ли система RGV взаимодействовать с нашей MES или WMS?
О: Да. Современные системы диспетчеризации RGV интегрируются по стандартным протоколам (TCP, MQTT или эквивалент), принимая транспортные заказы и передавая статусы и подтверждения в реальном времени. Зафиксируйте интерфейс в техническом соглашении, чтобы обе стороны программировали по одной спецификации.
Заключение
Система RGV — это пять подсистем в дисциплинированном взаимодействии: рама, которая десятилетиями остаётся плоской; позиционирование, повторяющееся с точностью до миллиметров; питание, подобранное под маршрут; ПЛК, который никогда не отвлекается; и диспетчеризация, встраивающая транспорт в цифровой завод. Поймите эти пять составляющих — и отнеситесь с уважением к рельсам под ними — и вы сможете уверенно составлять техническое задание, сравнивать предложения и эксплуатировать большегрузную систему RGV.


Оставьте комментарий