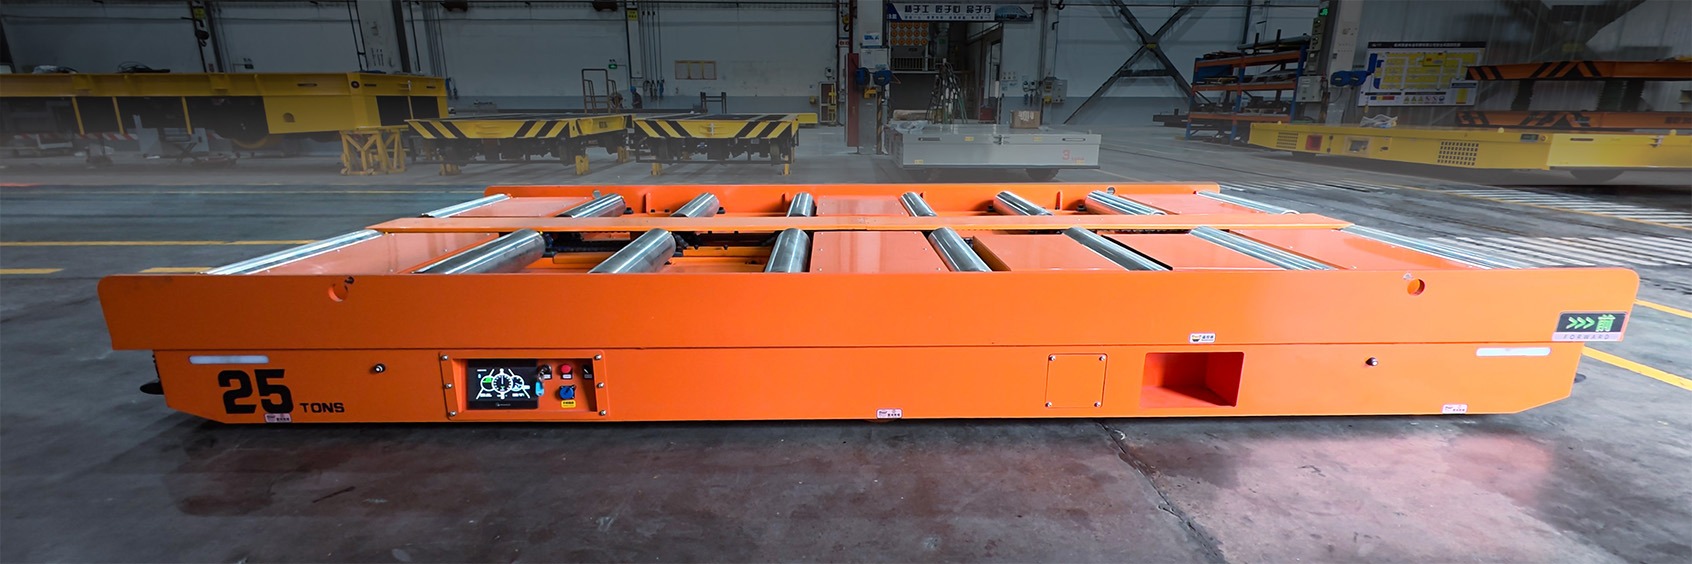
Как AGV 25 тонн с роликовым столом связала два участка механообработки
Внутрицеховая перевозка тяжелых деталей становится задачей системной автоматизации, когда мобильная машина должна взаимодействовать сразу с двумя разными типами оборудования. На одном участке груз поступает на транспортной стойке, а на другом его необходимо передать на стационарный роликовый конвейер. Обычная платформенная тележка обеспечивает только перемещение, а сплошная конвейерная линия занимает производственную площадь и ограничивает изменение маршрута.
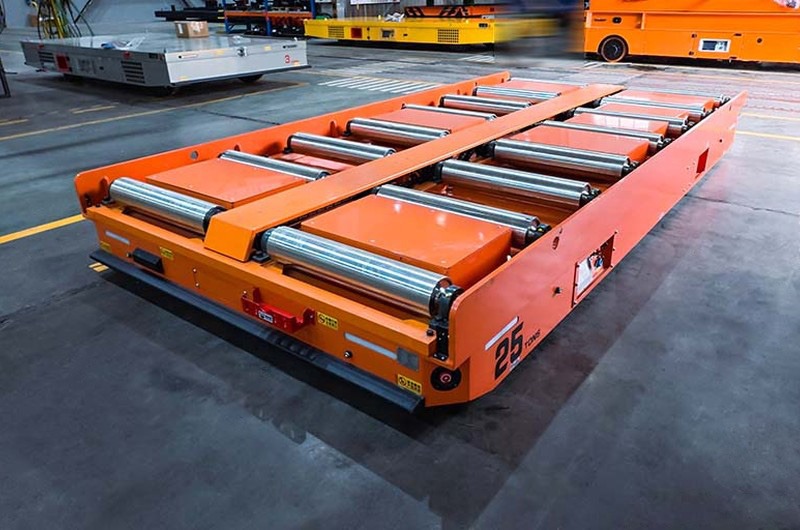
Для такого проекта HENSEN разработала тяжелую AGV грузоподъемностью 25 тонн с комбинированным грузовым интерфейсом. Машина заезжает под стойку и поднимает ее для транспортировки, а на станции выдачи использует регулируемый по высоте приводной роликовый стол. Магнитная навигация обеспечивает движение между заданными точками, система взвешивания контролирует нагрузку, а обмен данными с MES связывает транспортную операцию с производственным заданием.
В этой статье разобраны подтвержденная конфигурация проекта, принцип работы, инженерные ограничения и критерии выбора аналогичного решения. Цифры производительности или окупаемости не приводятся, поскольку в исходных материалах нет аудированных значений. Для нового объекта грузоподъемность, габариты, роликовый модуль, точность стыковки, аккумулятор, безопасность и интеграция должны рассчитываться по фактическому маршруту и технологическому процессу.
Кратко о проекте
- Отрасль: механообработка и производство тяжелого оборудования
- Транспортируемый груз: обработанные детали и загруженные транспортные стойки
- Оборудование: одна тяжелая AGV с роликовым столом
- Грузоподъемность: 25 тонн по данным проекта
- Прием груза: подкат под стойку с последующим подъемом
- Выдача груза: регулируемый по высоте приводной роликовый стол
- Навигация: магнитное ведение по заданному маршруту
- Контроль нагрузки: система взвешивания и сигнализация перегруза
- Интеграция: диспетчеризация AGV и обмен данными с MES заказчика
- Питание: аккумуляторная система, рассчитанная под рабочий цикл проекта
- Рекомендуемая категория на hensenagv.com: Machining & Heavy Equipment
Производственная задача: соединить стойку и роликовый конвейер
Исходная линия использовала разные способы передачи материала. Заготовки или обработанные детали размещались на несущих стойках, однако дальнейшая технологическая операция принимала груз через стационарный роликовый конвейер. Между этими точками требовалось организовать повторяемое перемещение без постоянной перегрузки краном или погрузчиком и без прокладки конвейера через весь цех.
На первый взгляд достаточно выбрать самоходную платформу нужной грузоподъемности. На практике мобильная машина должна выполнить несколько разных действий: подъехать к стойке, точно расположиться под ней, поднять груз, безопасно пройти маршрут, состыковаться с конвейером, вывести роликовый модуль на требуемую высоту и передать материал только после получения разрешающих сигналов. Ошибка в любой точке останавливает не только AGV, но и связанный производственный участок.
Почему одной грузоподъемности недостаточно
Маркировка «25 тонн» описывает допустимую массу, но не определяет пригодность машины для конкретной детали. Инженерам нужны размеры и собственная масса стойки, положение опор, максимальный свес, диапазон центра тяжести, точки приложения нагрузки и допустимый прогиб. Один и тот же суммарный вес может создавать разную нагрузку на раму и колеса в зависимости от геометрии груза.
При разгоне, торможении и передаче через ролики возникают динамические усилия. Если деталь расположена несимметрично или стойка загружена частично, распределение нагрузки меняется. Поэтому раму AGV, подъемный механизм, роликовый стол, транспортную стойку и пол следует рассматривать как единую механическую систему, а не как независимые изделия.
Почему смешанный интерфейс усложняет автоматизацию
Подкатная стойка и роликовый конвейер требуют разных условий стыковки. Для стойки важны клиренс, положение опор и совпадение подъемных точек. Для конвейера важны высота роликов, направление передачи, зазор между секциями, скорость и логика остановки груза. Комбинированная AGV должна выполнять оба сценария без ручной переналадки.
Допуски на станции необходимо задавать отдельно для движения по маршруту и для финального позиционирования. Машина может уверенно следовать магнитной трассе, но перед передачей тяжелой детали требуется подтвердить положение относительно конвейера. В проекте также должны быть определены блокировки, исключающие включение роликов до готовности обеих сторон.
Решение HENSEN: AGV 25 тонн с двумя способами передачи груза
HENSEN объединила подкатный подъем и приводной роликовый стол на одной тяжелой мобильной платформе. На участке приема AGV заезжает под загруженную стойку и приподнимает ее. После подтверждения положения и нагрузки машина транспортирует стойку к следующей точке. На участке выдачи роликовый стол поднимается до уровня стационарного конвейера и выполняет автоматическую передачу.
Такой подход позволяет использовать свободный маршрут между станциями и не занимать пол непрерывной конвейерной конструкцией. Производство сохраняет возможность изменять организацию проходов или добавлять точки обслуживания, однако каждая новая станция должна быть включена в расчет маршрута, сигналов и пропускной способности.

Подкатный подъем транспортной стойки
Подкатная схема полезна, когда груз можно заранее установить на стандартизированную стойку. Пока AGV выполняет другой рейс или заряжается, персонал либо производственное оборудование может готовить следующую стойку. Машина не привязана к одному носителю и используется как общий транспортный ресурс между несколькими точками.
Для надежного подъема проверяют свободную высоту под стойкой, расположение ножек, устойчивость до и после захвата, ход механизма, синхронность опорных точек и отсутствие помех для датчиков. Стойка должна выдерживать массу груза и сохранять геометрию, необходимую для повторяемого въезда AGV. Случайные деревянные подкладки или незафиксированные опоры несовместимы с устойчивым автоматическим циклом.
Регулируемый приводной роликовый стол
Роликовый модуль выполняет не просто роль поверхности. Он должен принимать нагрузку, поднимать ее на высоту линии и передавать с согласованной скоростью. Диаметр, шаг и длина роликов выбираются с учетом опорной поверхности груза или паллеты. Если между роликами слишком большой шаг, короткая опора может проваливаться или создавать ударную нагрузку.
Высотная регулировка компенсирует разницу между транспортным положением и отметкой стационарного конвейера. Однако она не должна восприниматься как способ исправить плохо выставленную станцию. Уровень оборудования, допустимый зазор и рабочий ход фиксируются в интерфейсном чертеже. Перед запуском роликов система подтверждает, что AGV остановлена, платформа выровнена, принимающая сторона готова, а маршрут груза свободен.
Взвешивание и защита от перегруза
Система взвешивания помогает проверить фактическую нагрузку до начала движения. Если масса выходит за заданный предел, сигнализация перегруза предупреждает оператора или блокирует цикл в соответствии с проектной логикой. Это снижает риск использования AGV с неподтвержденной или неправильно распределенной загрузкой.
При этом весы не заменяют контроль геометрии. Допустимая общая масса не гарантирует, что центр тяжести находится внутри расчетной зоны или что опоры правильно установлены на роликах. Поэтому условия разрешения движения могут включать подтверждение массы, наличия груза, положения подъемного механизма и состояния станции.
Как работает автоматический цикл перевозки
- Производственная система или оператор подтверждает готовность загруженной стойки.
- MES либо диспетчерская система формирует транспортное задание для AGV.
- Машина следует по магнитному маршруту к точке приема и контролирует безопасную зону движения.
- AGV выполняет точное позиционирование, заезжает под стойку и поднимает ее встроенным механизмом.
- Система проверяет положение груза, показания взвешивания и отсутствие перегруза.
- Машина перевозит стойку к целевой станции по разрешенному маршруту.
- На станции AGV обменивается сигналами готовности со стационарным оборудованием.
- Роликовый стол устанавливается на заданную высоту и передает материал на конвейер.
- После подтверждения завершения AGV возвращает механизмы в транспортное положение.
- Машина получает следующее задание, направляется на парковку или выполняет зарядку.
Реальная последовательность включает дополнительные проверки. В техническом задании описывают тайм-ауты, потерю связи, занятость станции, препятствие на маршруте, отказ датчика, неполную передачу и порядок ручного восстановления. Чем точнее эти нестандартные ситуации определены до программирования, тем меньше неопределенности при вводе системы в эксплуатацию.
Магнитная навигация и точность стыковки
В данном проекте использовалось магнитное ведение. Маршрут задается магнитными элементами в полу или на его поверхности, а датчики AGV определяют положение относительно трассы. Такая схема подходит для повторяемых маршрутов между стабильными станциями и дает понятную физическую привязку движения.
Выбор магнитной навигации означает, что изменения маршрута требуют изменения трассы. Перед монтажом проверяют расположение оборудования, пересечения, дренажные каналы, деформационные швы и зоны, где магнитные элементы могут быть повреждены. Также важно исключить влияние условий, способных ухудшить считывание или механическую сохранность направляющей линии.
Маршрутное ведение и финальное позиционирование
Точность движения по трассе и точность стыковки с роликовым конвейером следует принимать раздельно. Для маршрута важны устойчивое следование, скорость и безопасная остановка. Для станции дополнительно проверяют продольное и поперечное смещение, угловое отклонение и высоту роликов.
В приемочных испытаниях полезно повторять стыковку с типовой и максимальной нагрузкой, а также после нескольких полных циклов. Числовой допуск должен исходить из геометрии конвейера и груза, а не из универсального рекламного значения. Если процесс требует более точной фиксации, проект может предусматривать дополнительный датчик или механический направляющий элемент.
Инженерные условия надежной эксплуатации
Маршрут, габарит и состояние пола
Обследование площадки начинается с полного габарита машины вместе с максимальным грузом. На плане отмечают ширину проходов, дверные проемы, колонны, пересечения, рабочие места, слепые зоны и участки совместного движения людей и техники. Проверяют не только центральную линию пути, но и огибающую траекторию всех выступающих частей.
Для 25-тонной AGV особенно важны несущая способность и ровность пола. Локальная колесная нагрузка может быть значительно выше среднего давления по площади платформы. Швы, выбоины, уклоны, металлические крышки и рельсовые пересечения влияют на контакт колес, вибрацию, торможение и точность позиционирования. Необходимые ремонтные работы лучше выполнить до доставки машины.
Система безопасности
Тяжелая AGV требует многоуровневой защиты, выбранной по оценке рисков. В систему могут входить лазерные сканеры или другие датчики препятствий, аварийные кнопки, защитные кромки, световая и звуковая сигнализация, зоны ограничения скорости, контроль тормозного пути и блокировки станций. Конкретная конфигурация зависит от скорости, массы, видимости и организации проходов.
Отдельно оценивают риск при работе роликов. Передача тяжелой детали создает зоны защемления между мобильной и стационарной секциями. Доступ людей в эту область должен контролироваться, а команда движения роликов должна формироваться только после подтверждения безопасного положения. Ручной режим нужен для наладки и восстановления, но его права и допустимые скорости должны быть ограничены.
Аккумулятор и зарядная стратегия
Проект использовал аккумуляторное питание, рассчитанное под требуемый рабочий цикл. Емкость определяется не только расстоянием. На энергопотребление влияют масса груза, разгоны, торможения, работа подъемника и роликов, время ожидания с включенными системами, число смен и температура окружающей среды.
При расчете сравнивают доступную энергию с пиковым потоком заданий и резервом на безопасное завершение рейса. Нужно заранее определить место зарядки, допустимые окна, способ подключения и поведение системы при низком заряде. Обещание непрерывной работы имеет смысл только вместе с расчетом цикла и планом обслуживания аккумулятора.
MES, диспетчеризация и обмен сигналами
Связь AGV с MES позволяет привязать рейс к производственному заказу и материалу. Интерфейс может передавать идентификатор задания, точки приема и выдачи, готовность станции, статус машины, завершение операции и сообщения об ошибках. Состав данных фиксируется в отдельной спецификации интеграции.
Диспетчерская система отвечает за назначение задач и управление маршрутом. Даже при одной машине необходимо определить приоритеты, отмену задания, ручное вмешательство и восстановление после остановки. Если парк расширяется, добавляются правила движения на общих участках, очереди к станциям и предотвращение конфликтов. Моделирование цикла до внедрения помогает оценить, достаточно ли одной AGV для требуемого такта.
Результат проекта и границы доказательств
Исходное описание подтверждает применение 25-тонной роликовой AGV, подкатного подъема стойки, регулируемого роликового стола, магнитной навигации, взвешивания с сигнализацией перегруза и связи с MES. Решение сделало маршрут гибче и позволило сократить площадь, которую заняла бы непрерывная конвейерная линия.
В материалах нет проверенного показателя времени цикла, процента роста производительности или срока окупаемости. Поэтому такие цифры не добавлены. Практическая ценность проекта заключается в объединении двух разных интерфейсов на одной мобильной платформе и в согласовании механики, навигации и производственного управления.
Для нового проекта эффект следует считать от измеренной исходной ситуации. Полезно зафиксировать время ожидания крана или погрузчика, длительность ручной перегрузки, занятость проходов, число операций персонала, повреждения груза и простои станций. После этого расчетный цикл AGV сравнивают с согласованными критериями приемки.
Когда подходит AGV с роликовым столом
Такое решение целесообразно, когда тяжелые детали регулярно перемещаются между фиксированными точками, а одна или несколько станций используют роликовый интерфейс. Оно особенно полезно, если сплошной конвейер мешает проходам, ограничивает перепланировку или экономически не оправдан на всей длине маршрута.
AGV также подходит при наличии стандартизированных стоек, которые можно готовить независимо от движения машины. Это повышает гибкость процесса: одна платформа обслуживает несколько носителей и передает груз в автоматическую линию без постоянной ручной строповки.
Решение может быть неэффективным, если опорная поверхность груза не подходит для роликов, станции часто перемещаются без контроля, маршрут нельзя освобождать, пол не выдерживает колесные нагрузки или на каждой передаче требуется сложная ручная операция. Для очень интенсивного потока по одному неизменному пути стоит сравнить AGV с RGV или стационарным конвейером.
Что проверить перед заказом AGV 25 тонн
- Максимальную, минимальную и типовую массу груза вместе со стойкой
- Габариты, опорные точки, свес, центр тяжести и допустимый прогиб
- Размеры роликов, шаг, рабочую высоту, направление и скорость передачи
- Точки приема, выдачи, парковки, обслуживания и зарядки
- Количество рейсов за смену, пиковый такт и время ожидания станций
- Ширину проходов, дверные проемы, пересечения и общий транспортный поток
- Прочность и ровность пола, швы, уклоны, каналы и загрязнения
- Требования к маршрутной навигации и точности финальной стыковки
- Защитные зоны, тормозной путь, аварийный доступ и ручное восстановление
- Сигналы PLC, MES или WMS, владельца задания и перечень сохраняемых данных
- Рабочий цикл аккумулятора, место и доступное время зарядки
- Критерии FAT и SAT для нагрузки, движения, роликов, безопасности и связи
Приемка и ввод в эксплуатацию
До производства оборудования следует зафиксировать планировку, интерфейсные чертежи и матрицу сигналов. На чертеже маршрута показывают габарит AGV и груза, зоны сканеров и торможения. На чертеже станции указывают отметку роликов, допустимые зазоры, направления передачи, датчики наличия и механические ограничения.
Заводские испытания FAT проверяют движение с расчетной нагрузкой, работу подъемника и роликов, взвешивание, перегруз, аварийные функции и основные программные сценарии. Приемка на площадке SAT подтверждает реальный маршрут, повторяемость стыковки, взаимодействие со станциями, беспроводную связь, MES, безопасную остановку и восстановление после нештатной ситуации.
Операторам и службе обслуживания нужны инструкции по ежедневному осмотру, нормальному запуску, ручному режиму, сигналам тревоги, безопасному освобождению маршрута и работе после остановленного цикла. После запуска полезно регистрировать время движения, ожидания, блокировки, зарядки и восстановления: эти данные показывают фактическое ограничение процесса и помогают корректировать задания.
Почему HENSEN проектирует тяжелые AGV индивидуально
Проект с роликовым столом нельзя выбирать только по каталожной грузоподъемности. HENSEN рассматривает массу и геометрию груза, транспортную стойку, маршрут, пол, станционные интерфейсы, навигацию, питание, безопасность и верхнеуровневую систему как связанные части решения.
Для другого предприятия может потребоваться иной размер платформы, высота и шаг роликов, схема рулевого управления, метод навигации или способ зарядки. Именно обследование площадки и согласованная спецификация превращают общую идею «AGV 25 тонн» в проверяемый производственный проект. Другие примеры тяжелой автоматизации представлены в разделе кейсы HENSEN, а возможные конфигурации машин — на странице тяжелые AGV HENSEN.
Часто задаваемые вопросы
Что такое AGV с роликовым столом?
Это автоматическая транспортная машина, на платформе которой установлен приводной роликовый модуль. Она перемещает груз между станциями и после стыковки передает его на совместимый конвейер. Грузоподъемность, размеры роликов, высота и система позиционирования рассчитываются под конкретный груз.
Какой груз перевозила AGV в этом проекте?
Машина была разработана для обработанных деталей и загруженных транспортных стоек в производстве механообработки. Подтвержденная грузоподъемность составляла 25 тонн. Фактические размеры и центр тяжести должны проверяться по проектным чертежам.
Зачем AGV нужен подкатный подъем?
Подкатный механизм позволяет заехать под стандартизированную стойку, поднять ее и транспортировать без отдельного крана на каждом рейсе. Стойки могут оставаться на станциях, пока AGV выполняет другие задания, что отделяет подготовку груза от работы машины.
Почему использовалась магнитная навигация?
Магнитное ведение подходит для стабильного повторяемого маршрута между фиксированными точками и обеспечивает понятную физическую трассу. Для нового цеха метод навигации выбирают после оценки планировки, состояния пола, возможных изменений маршрута и требуемой точности стыковки.
Может ли роликовая AGV работать с MES?
Да. В этом проекте диспетчеризация AGV обменивалась материальными данными с MES заказчика. Конкретный интерфейс должен определить источник задания, статусы, идентификаторы материалов, подтверждения станций, ошибки, права ручного управления и правила восстановления связи.
Какие данные нужны для расчета и коммерческого предложения?
Необходимы масса и чертеж груза, данные транспортной стойки, маршрут и станции, высота и параметры конвейера, требуемый такт, состояние пола, условия среды, правила безопасности, режим работы, зарядные окна и требования к PLC, MES или WMS.
Заключение
Кейс показывает, как одна тяжелая AGV может соединить два разных производственных интерфейса. Подкатный подъем принимает загруженную стойку, мобильная платформа перевозит ее по магнитному маршруту, регулируемый роликовый стол передает материал на стационарную линию, а взвешивание, перегруз и MES поддерживают контролируемый цикл.
Главный вывод состоит не в одной цифре 25 тонн. Надежность определяется согласованием нагрузки, опор, роликов, маршрута, пола, точности, защитных функций и производственных сигналов. Для оценки аналогичного проекта подготовьте чертеж груза, план цеха, параметры станций и рабочий такт. HENSEN сможет сопоставить эти данные с подходящей конфигурацией тяжелой AGV.


